

卫星导航(GNSS)支持多模定位,搭配 RTK 差分可在开阔场景输出厘米级绝对坐标,为室外巡检、配送机器人提供全局路径基准与自主返航能力,但易受建筑遮挡、多路径效应干扰,室内与密集城区可用性显著下降。
IMU 以千赫兹级高频输出三轴加速度与角速度数据,实时解算姿态与短时位姿,是人形机器人平衡控制、运动稳定的核心器件,可在其他传感器断连时维持短时定位,但存在累积漂移,需外部信息校正。
组合导航通过松 / 紧耦合算法融合卫星导航与 IMU 数据,兼顾全局绝对定位与短时高精度姿态输出,有效抑制惯性漂移,显著提升隧道、楼宇遮挡等弱卫星信号场景的定位连续性,是室外作业机器人的标配导航方案。
激光雷达通过激光扫描生成高精度三维点云,实现同步定位与建图(SLAM)及精细避障,抗光照干扰能力强,支撑工业 AGV、服务机器人完成复杂场景环境重构。
双目摄像头基于视差获取深度与语义信息,可完成目标识别与语义分割,成本优势显著,常与激光雷达形成感知冗余,助力机器人理解场景语义,完成巡检、交互任务。多传感器融合配置,全面保障机器人自主运行的可靠性与环境适应性。
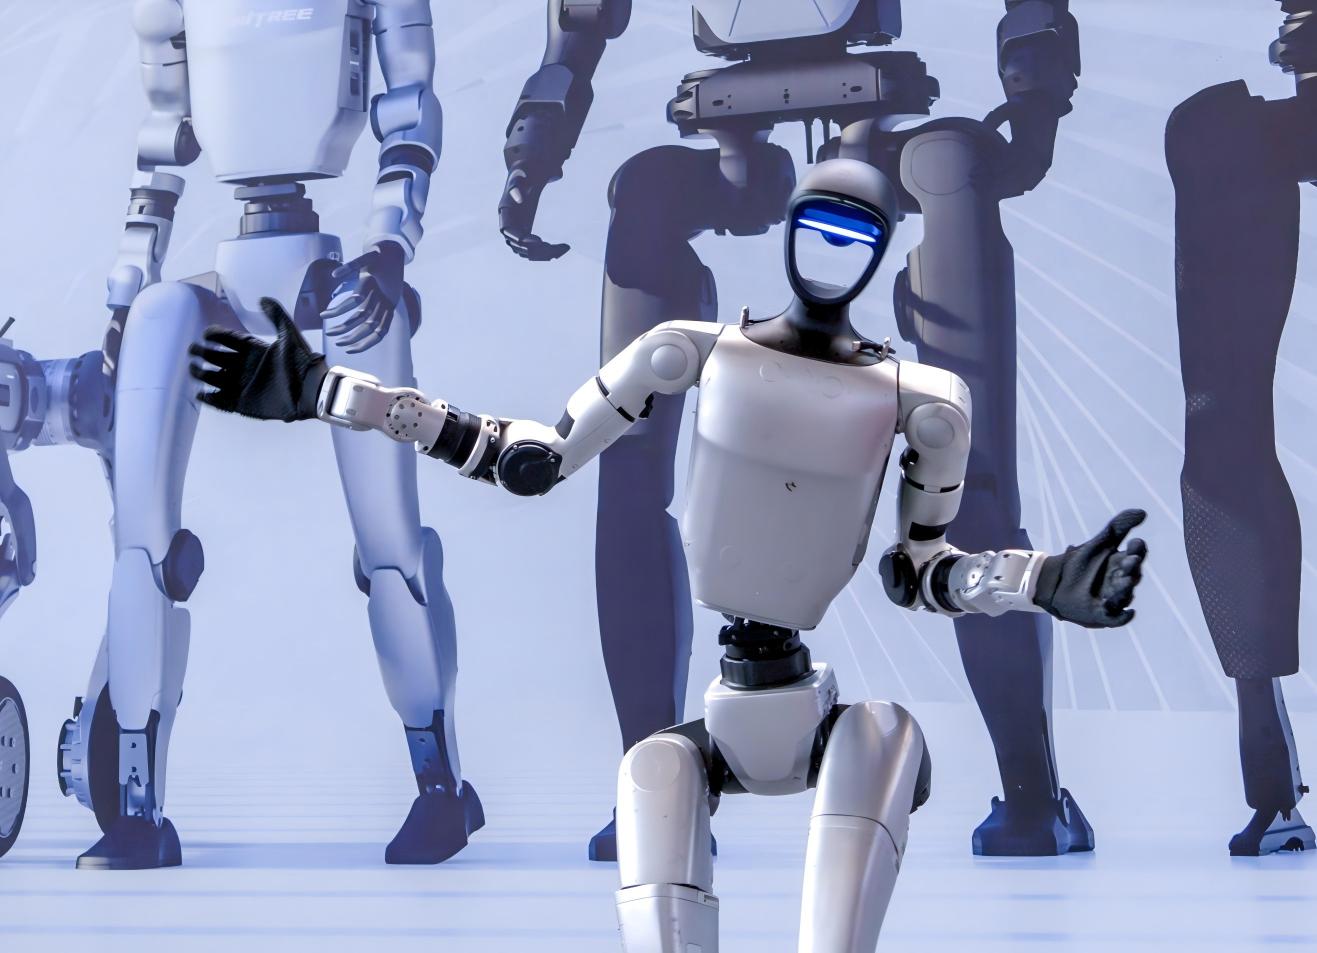
人形头部环视感知和定位
传统的人形导航方案以单视角双目,单视角双目+360度雷达感知为主,有时难以捕捉全局的地图语义信息,应对复杂的操作场景。通过OAK-4P-NEW四目分体式方案,可以将不同视角的图像和语义信息提取出来,并支持深度融合深度信息,点云特征等数据统一到三维空间中,可以兼顾操作、移动和导航任务的感知需求。OAK-4P系列产品支持不同FOV,和分辨率的镜头适配,可以根据安装结构自由设计基线和安装位置,适合空间狭窄和对尺寸有要求的场景。
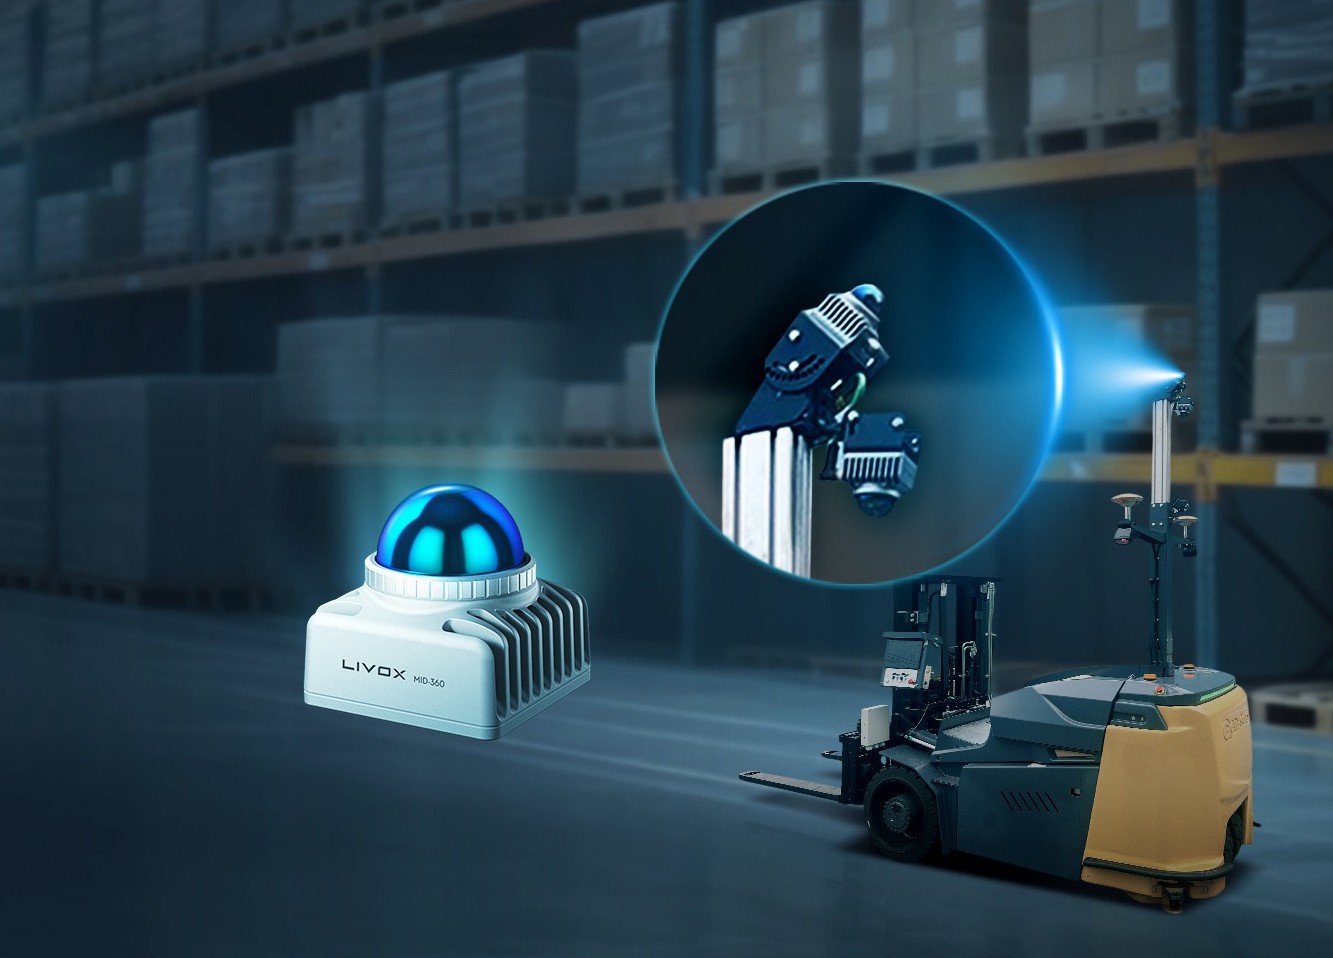
移动机器人
面向智能移动机器人市场,Livox 推出的 3D 激光雷达 Mid-360S凭借小巧的体积、出色的导航避障性能,灵活部署在机器人上,帮助其避开动态及非动态障碍物,扩展机器人作业边界。Mid-360S充分考虑各类复杂环境中,机器人对导航、避障等升维感知的需求,将水平视场角提升至 360° 的同时,垂直视场角也高达 59°。此外,其点频高达 20 万点/秒。更大的视角、更高的点云密度,帮助移动机器人感知更复杂的三维环境,为机器人规划、决策提供更加全面的点云数据,力保作业现场的安全高效运行。
相关产品
{{item.name}}
{{item.names}}
